Galatea 作出回应
个性、对话和情绪状态共同影响回应。
个性 + 记忆
未来 · 实体表情
今天,Galatea 赋予数字角色声音和面孔。我们的下一步:将这些表达能力带到实体机器人上。
微笑始于软件。小型电机可以让它在现实中呈现。
了解工作原理 ↘研发方向 · 机器人集成仍需验证
“混合形状”(Blendshapes)是表情控制量:微笑、眨眼或张嘴的幅度。它们描述面部表情,再由适配具体机器人的转换模块转化为运动。
个性、对话和情绪状态共同影响回应。
个性 + 记忆软件描述预期的微笑、眨眼和嘴部动作。
混合形状数值经过校准的映射将表情信号转换为适合该机器人面孔的指令。
适配具体机器人的集成电机拉动皮肤下的缆线,或驱动连杆机构。
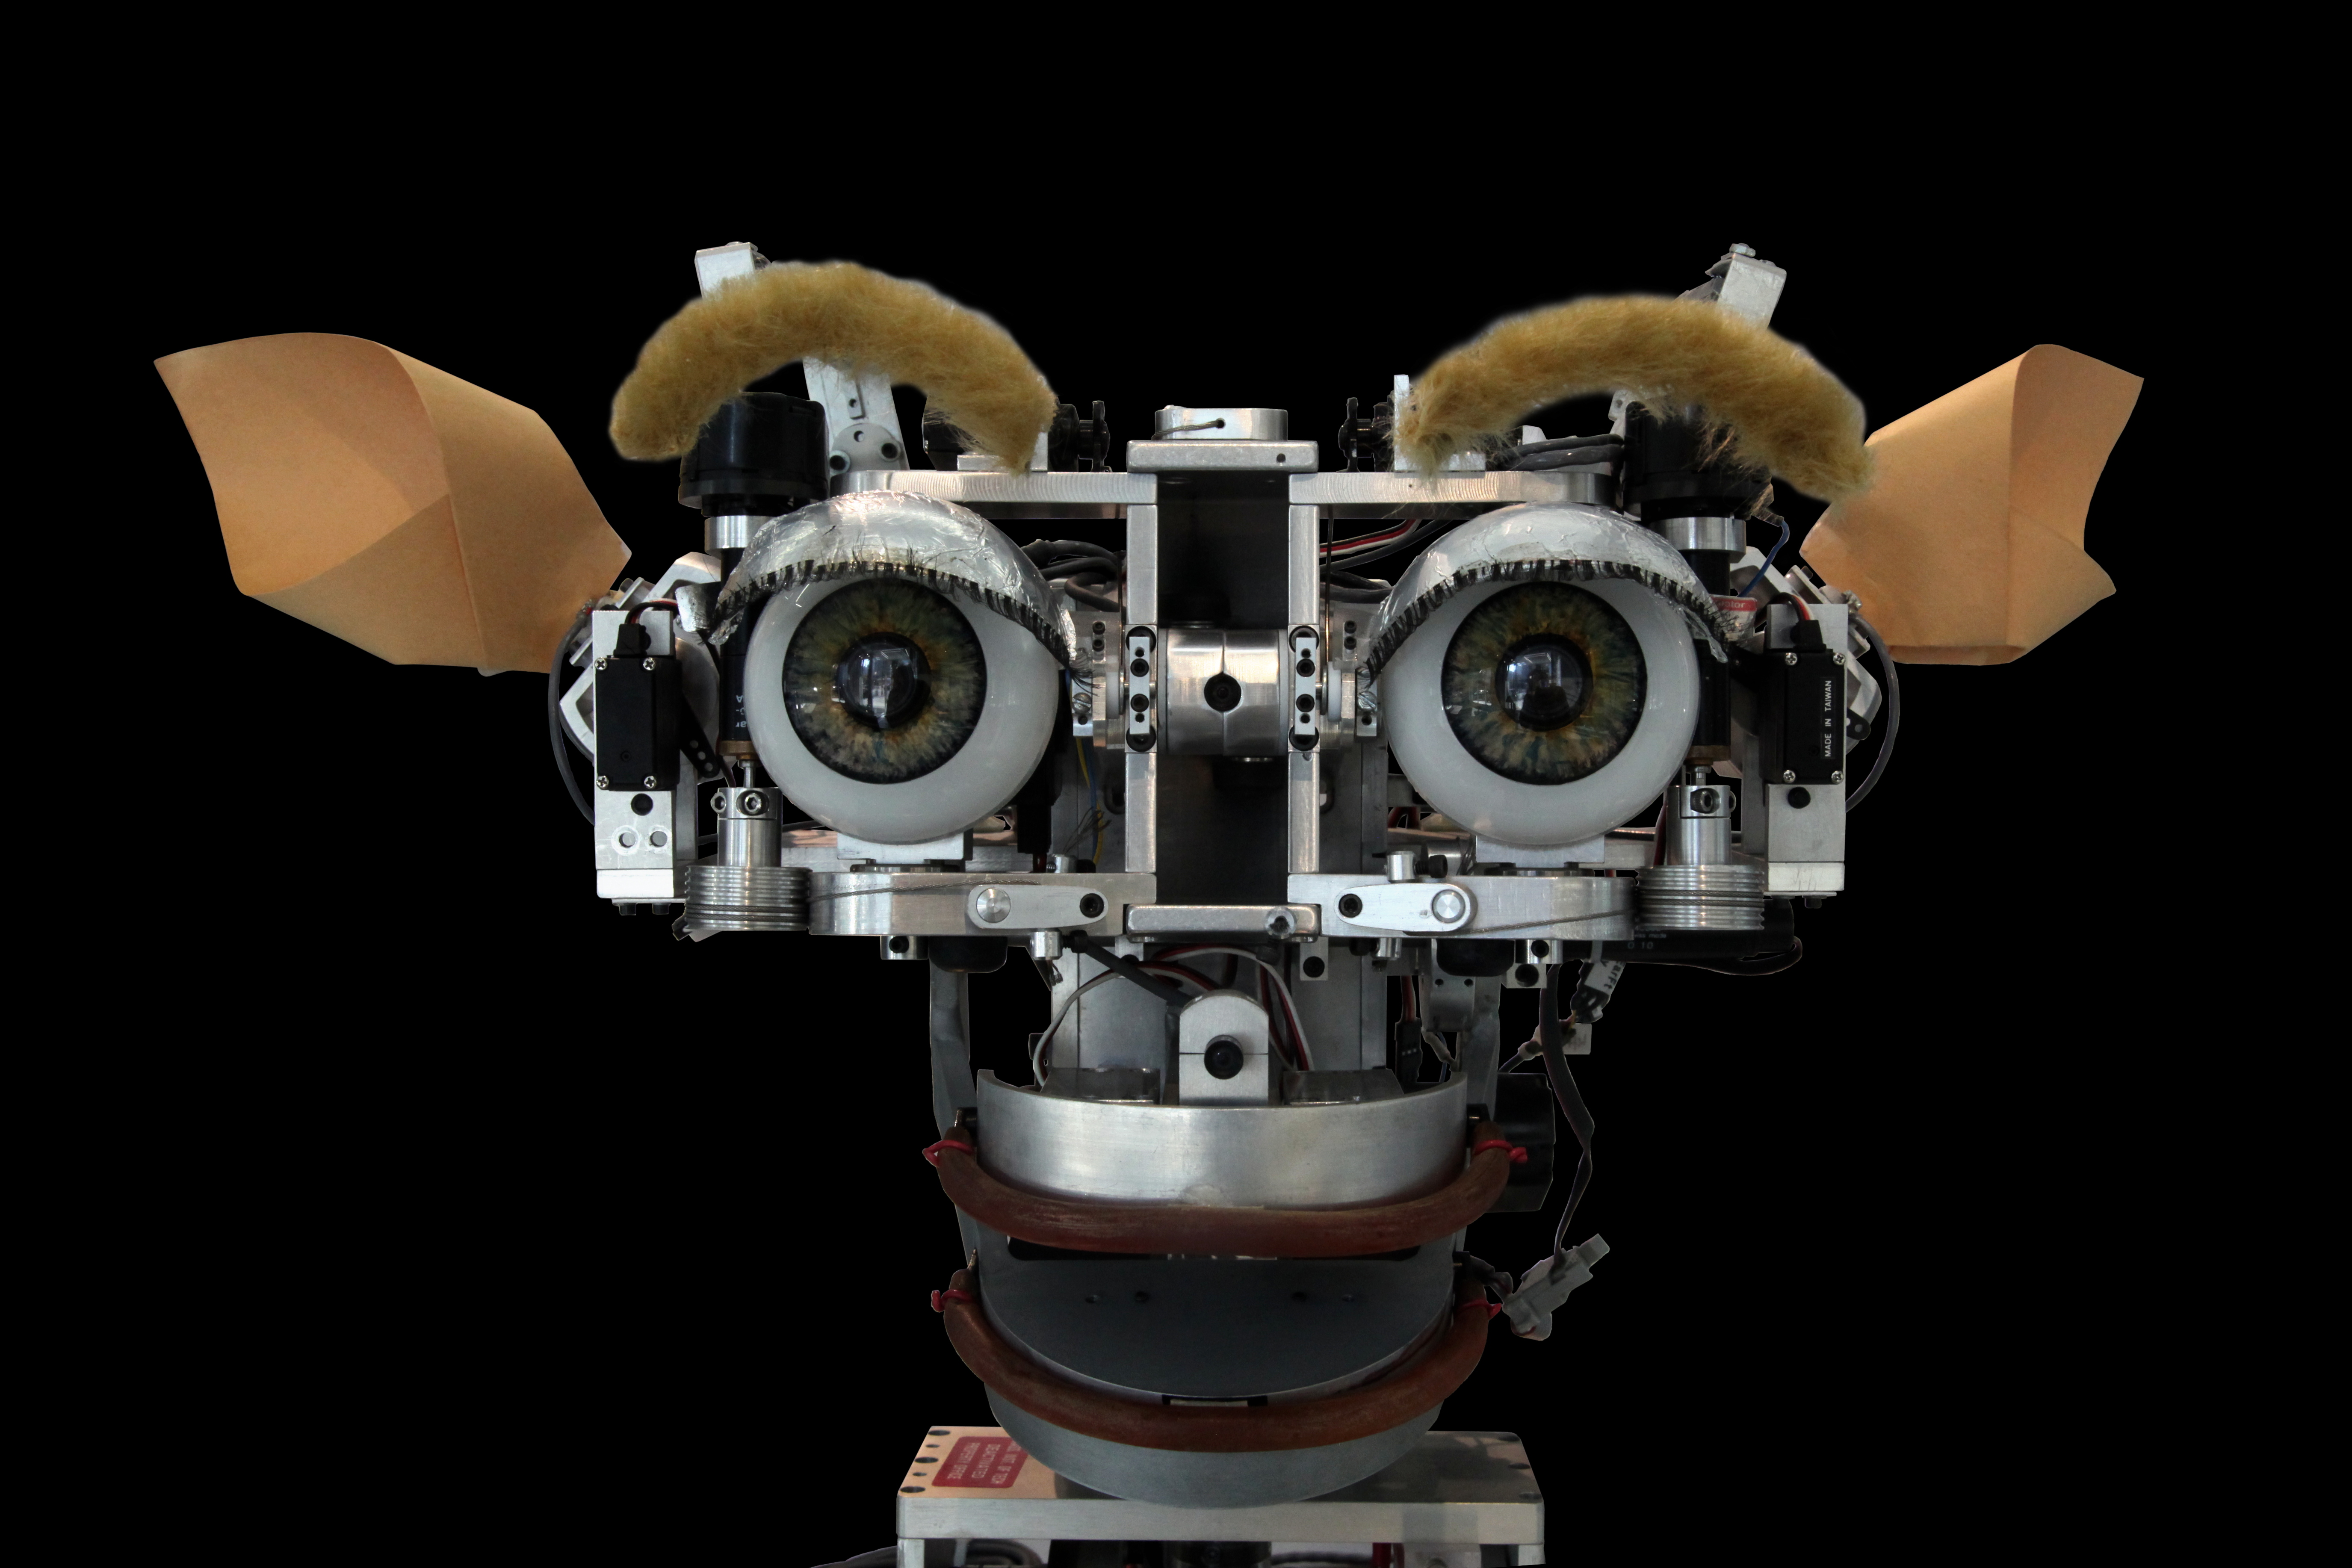
实体面部表情拟议的 Galatea 集成方案。下方研究展示了表情到电机的转换原理,并不代表 Galatea 已完成实体部署。
机会在于将 Galatea 的个性、记忆和表情逻辑从屏幕带到实体面孔上。
Galatea 提供对话角色,硬件合作方提供机器人及其运动控制系统。
匹配表情控制量、校准电机,再在真实硬件上测试运动范围、时序和表情效果。
先看 Engineered Arts 的 Ameca 和 Mesmer:实体机器人展示面部动作及背后的机械结构。这些视频展示表情,但并未证明其具体的混合形状到电机映射。
ExFace 明确将混合形状信号映射到实体机器人的电机。作者报告了在两种不同机器人面孔上的测试。
采用缆线驱动的机器人面孔。该研究将表情数值映射为面部电机指令。
阅读硬件说明 ↗第二种机器人采用连杆机构。作者报告,在这种不同机构上也验证了相同的方法。
阅读两种机器人的验证证据 ↗“mapping from human facial blendshapes to bionic robot motor control”— Zhang 等,ExFace,摘要(2025)[1]
每个机器人都需要建立表情数值与自身电机之间的映射。这些数值并不是通用电机指令。校准必须考虑面部机械结构、可用动作和运行限制。这里尚未展示已完成的 Galatea 机器人集成。
[1] Dong Zhang, Jingwei Peng, Yuyang Jiao, Jiayuan Gu, Jingyi Yu and Jiahao Chen. ExFace: Expressive Facial Control for Humanoid Robots with Diffusion Transformers and Bootstrap Training. 上海科技大学,2025。arXiv:2504.14477v1。参见摘要、引言及第三节。论文 ↗
[2] Apple — ARKit, ARFaceAnchor.blendShapes. 介绍眨眼、张嘴等面部动作的表情数值。文档 ↗
机器人名称和第三方视频归各自权利人所有。视频链接指向原发布者,本页未复制第三方视频内容或研究插图。Rama 拍摄的 Kismet 照片依照 CC BY-SA 3.0 FR 许可原样使用,图片旁提供来源及许可链接。流程图为原创概念示意图。引用不代表合作、背书或获得研究软件的商业使用许可。
探讨机器人集成 ↗ 观看 Galatea 当前演示 ↗