Galatea reagiert
Charakter, Gespräch und emotionaler Zustand prägen die Antwort.
Persönlichkeit + Erinnerung
ZUKUNFT · PHYSISCHE MIMIK
Heute gibt Galatea einem digitalen Charakter eine Stimme und ein Gesicht. Unser nächster Schritt: diesen Ausdruck auf einen physischen Roboter übertragen.
Ein Lächeln beginnt in der Software. Kleine Motoren können es in der realen Welt sichtbar machen.
So funktioniert es ↘Entwicklungsziel · Roboterintegration noch zu validieren
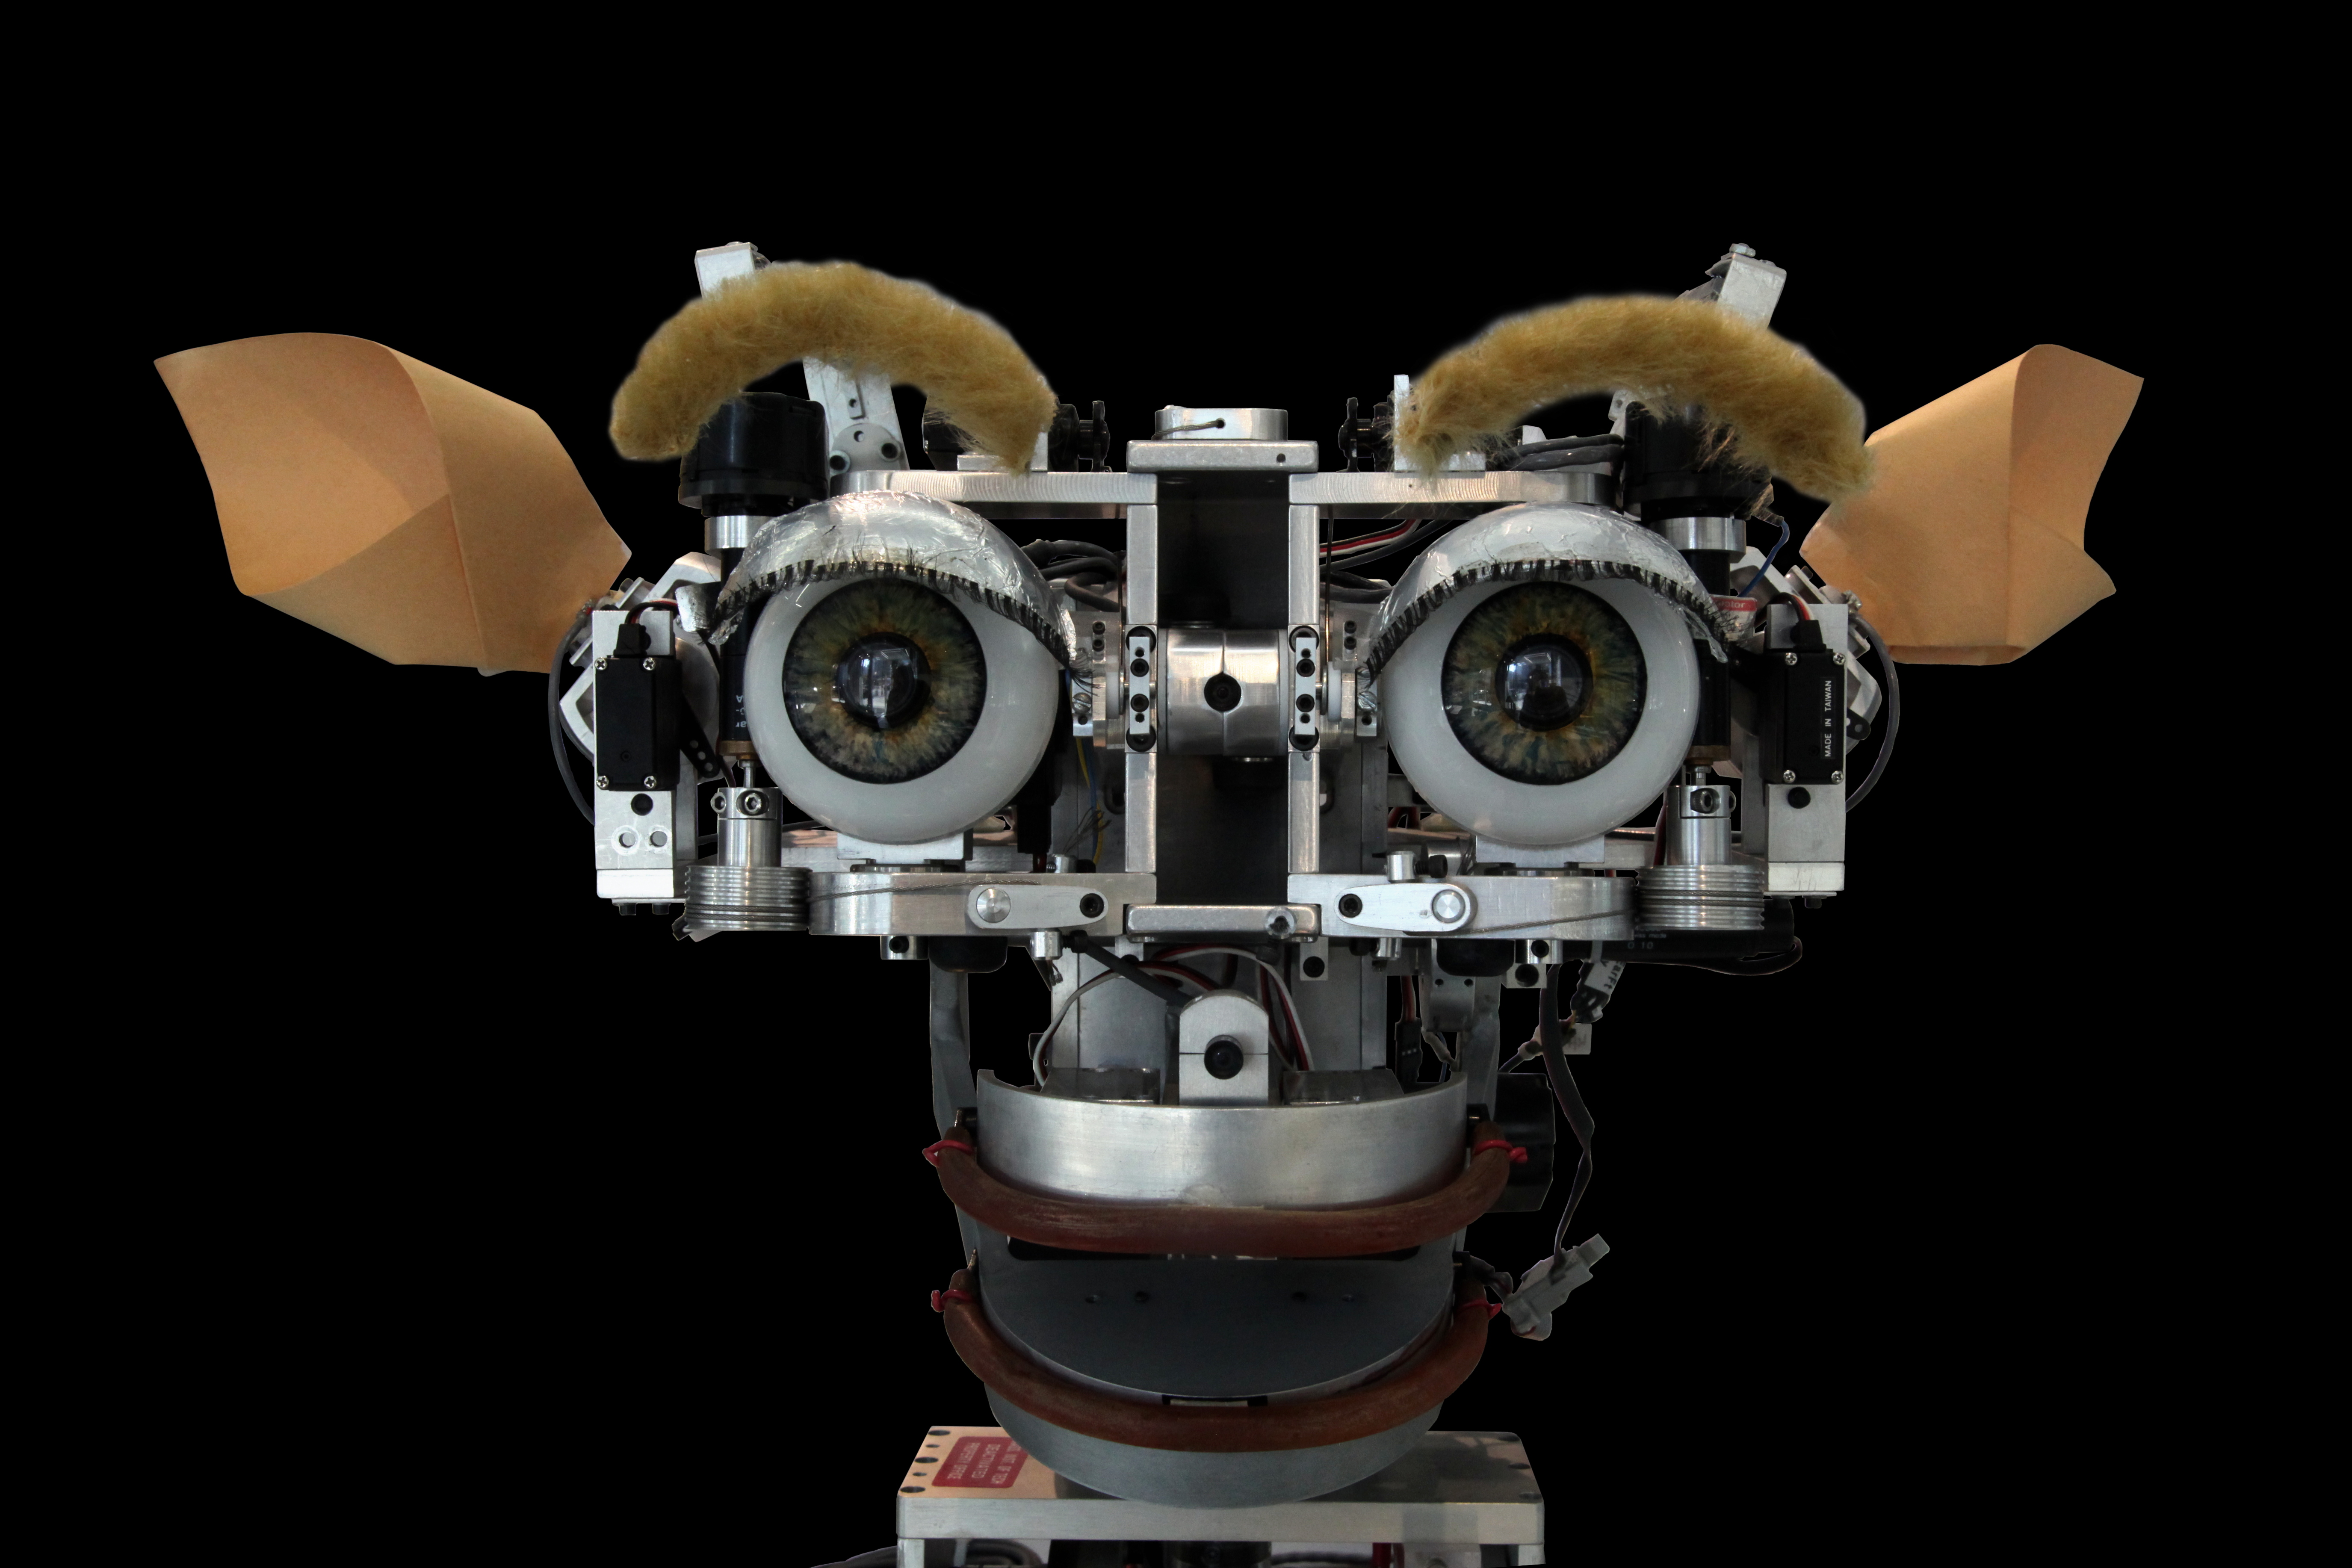
„Blendshapes“ sind Regler für Gesichtsausdrücke: wie stark ein Gesicht lächelt, blinzelt oder den Mund öffnet. Eine auf den Roboter abgestimmte Übersetzung setzt diese Werte in Bewegung um.
Charakter, Gespräch und emotionaler Zustand prägen die Antwort.
Persönlichkeit + ErinnerungDie Software beschreibt das gewünschte Lächeln, Blinzeln und die Mundbewegung.
Blendshape-WerteEine kalibrierte Zuordnung wandelt die Signale in Befehle für dieses Robotergesicht um.
Roboterspezifische IntegrationMotoren ziehen an Seilen oder bewegen Gelenkmechanismen unter der Haut.
Ein physischer GesichtsausdruckGeplante Galatea-Integration. Die Forschung unten belegt das Prinzip der Umsetzung von Gesichtsausdrücken in Motorbewegungen, nicht einen bereits abgeschlossenen Galatea-Einsatz.
Die Chance liegt darin, Galateas Persönlichkeit, Erinnerung und Ausdruckslogik vom Bildschirm auf ein physisches Gesicht zu übertragen.
Galatea liefert den Gesprächscharakter. Ein Hardwarepartner liefert den Roboter und die nötige Bewegungssteuerung.
Die Ausdrucksregler zuordnen, die Motoren kalibrieren und anschließend Bewegungsgrenzen, Timing und Ausdrucksqualität an echter Hardware prüfen.
Zuerst Ameca und Mesmer von Engineered Arts: physische Roboter zeigen Mimik und die Mechanik dahinter. Die Videos demonstrieren Gesichtsausdrücke, belegen aber nicht die genaue Zuordnung von Blendshapes zu Motoren.
Mit ARKit erfasste menschliche Gesichtsbewegungen werden auf einen Roboter übertragen.
Videoinhaber: Engineered Arts · Auf YouTube öffnen ↗▶Zwei bewegte Köpfe: einer mit Haut, einer mit sichtbarer Mechanik.
Videoinhaber: Engineered Arts · Auf YouTube öffnen ↗▶Ein physisches Robotergesicht, das ein Lächeln vorhersieht und erwidert.
Videoinhaber: Columbia Engineering · Auf YouTube öffnen ↗ExFace überträgt ausdrücklich Blendshape-Signale auf physische Robotermotoren. Die Autoren berichten von Tests an zwei unterschiedlichen Robotergesichtern.
Ein seilzugbetriebenes Robotergesicht. Die Studie ordnet Ausdruckswerte den Befehlen für Gesichtsmotoren zu.
Hardwarebeschreibung lesen ↗Ein zweiter Roboter nutzt Gelenkmechanismen. Die Autoren berichten, denselben Ansatz auch an dieser anderen Mechanik validiert zu haben.
Belege für beide Roboter lesen ↗“mapping from human facial blendshapes to bionic robot motor control”— Zhang et al., ExFace, Zusammenfassung (2025) [1]
Jeder Roboter benötigt eine Zuordnung zwischen Ausdruckswerten und seinen eigenen Motoren. Diese Werte sind keine universellen Motorbefehle. Die Kalibrierung muss Mechanik, mögliche Bewegungen und Betriebsgrenzen berücksichtigen. Eine abgeschlossene Galatea-Roboterintegration wird hier nicht gezeigt.
[1] Dong Zhang, Jingwei Peng, Yuyang Jiao, Jiayuan Gu, Jingyi Yu and Jiahao Chen. ExFace: Expressive Facial Control for Humanoid Robots with Diffusion Transformers and Bootstrap Training. ShanghaiTech University, 2025. arXiv:2504.14477v1. Siehe Zusammenfassung, Einleitung und Abschnitt III. Publikation ↗
[2] Apple — ARKit, ARFaceAnchor.blendShapes. Dokumentiert Ausdruckswerte etwa für Blinzeln und das Öffnen des Kiefers. Dokumentation ↗
Roboternamen und fremde Videos gehören ihren jeweiligen Rechteinhabern. Videos werden bei den Originalveröffentlichungen verlinkt; fremdes Filmmaterial und Forschungsabbildungen werden hier nicht reproduziert. Das Kismet-Foto von Rama wird unverändert unter CC BY-SA 3.0 FR genutzt; Quelle und Lizenz sind am Bild verlinkt. Das Prozessdiagramm ist eine eigene konzeptionelle Darstellung. Verweise bedeuten weder Partnerschaft noch Empfehlung oder eine Erlaubnis zur kommerziellen Nutzung der Forschungssoftware.
Über Roboterintegration sprechen ↗ Aktuelle Galatea-Demos ansehen ↗